
Rundschleifen mit Roboter: Übergabe und Wiederanlauf prüfen
Beim Beladen einer Rundschleifmaschine wechseln Werkstück und Verantwortung zwischen Zuführung, Greifer und Spannstelle. Der Roboter muss die passende Orientierung übergeben; die Maschine muss den vorgesehenen Schleifbezug herstellen. Bearbeitung, Entnahme und Ablage brauchen eine eindeutige Teilezuordnung. Ein Roboter im Angebot belegt weder eine gemeinsame Dreh-/Schleifmaschine noch eine störungsfrei durchlaufende Zelle.
- ✓Konkrete Schnittstelle
- ✓Freies Zellenblatt
- ✓Keine Betriebsfreigabe
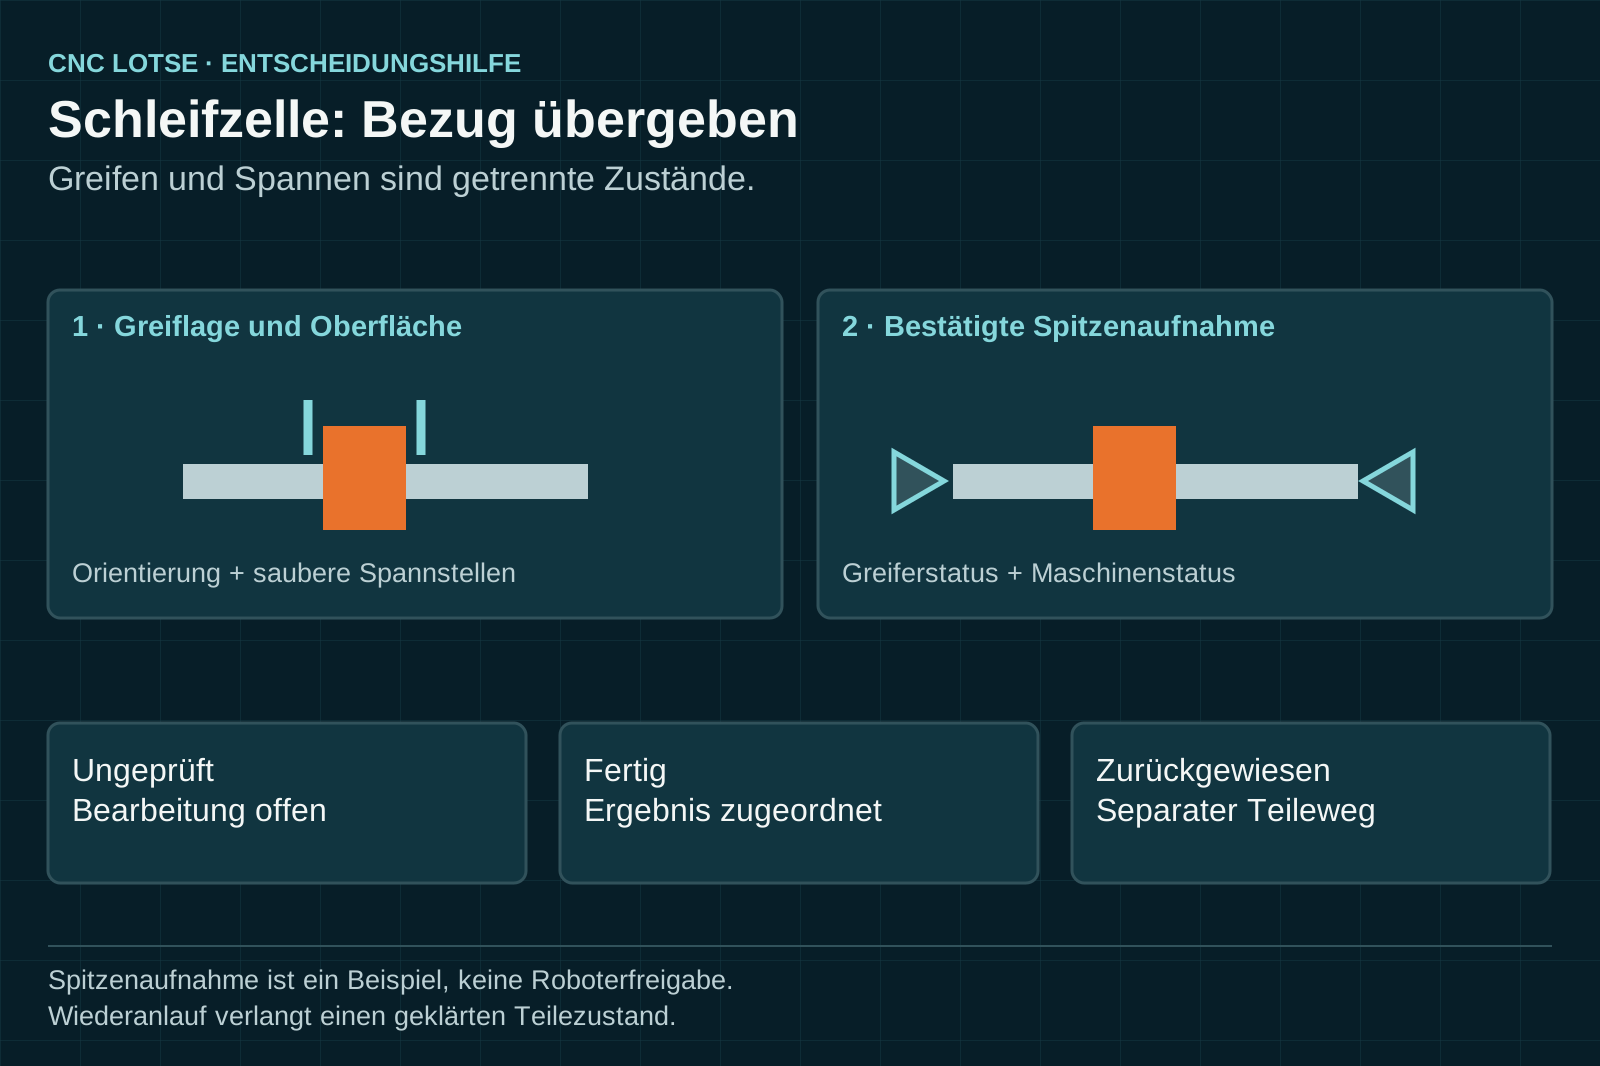
Wo übernimmt die Maschine das Teil?
Greiflage und Schleifbezug sind zwei getrennte Aufgaben.
- Wirkung
Orientierung und Spannbezug vom Eingang bis zur Ablage zeigen.
- Wirkung
Greiferfreiheit und saubere Spannstellen berücksichtigen.
- Wirkung
Teile ohne bestätigte Bearbeitung separat führen.
- Wirkung
Wiederanlauf mit eindeutigem Teilezustand prüfen.
EinordnungPrüfen Sie die Übergabe an der vorgesehenen Teilevariante und die Reaktion auf einen unterbrochenen Ablauf. Schleifergebnis und automatischer Teilefluss erhalten eigene Nachweise.
Anforderungsblatt für Schleifen mit Roboterbeladung
Beschreiben Sie den ganzen Teileweg und den Zustand bei jeder Übernahme.

Diese Angaben brauchen Sie noch
- Greifseite, Rohteilvarianten und Schleifbezug
- Angebotene Schnittstelle und Übernahmebestätigung
- Ablage, Rückweisung und Wiederanlaufzustände
Diese Fragen gehören ins Angebot
- Was hält das Teil beim Spannwechsel?
- Wie wird eine misslungene Übergabe behandelt?
- Woran ist die bereits erfolgte Bearbeitung erkennbar?
Welle mit geklärter Spitzenaufnahme
Hypothetische Zelle: Eine orientierte Welle wird vom Greifer zwischen Spitzen übergeben und nach dem Schleifen separat abgelegt.
- Möglicher Prüfweg
- Übergabe und gereinigte Aufnahme beobachten; Teilezustand bei Unterbrechung im vereinbarten Test nachvollziehen.
- Noch offen
- Greifer, Spannbestätigung und qualifizierter Test-/Sicherheitsumfang sind offen.
Das Schaubild erläutert Zusammenhänge. Es weist kein Maschinenmodell und keine erreichbare Qualität nach.
Quellen, Einordnung und Grenzen
Inhaltlich überarbeitet am 07.10.2026. Die genannten Quellen begründen einzelne Auswahl- und Prozessfragen. Diese Seite enthält keine eigenen Maschinenmessungen. Die erreichbare Bearbeitungsqualität ist an Ihrem Bauteil und der angebotenen Konfiguration zu prüfen.
- STUDER: easyLoad: Werkstückzuführung und Spannbezug
STUDER ordnet easyLoad bestimmten Rundschleifmodellen zu und beschreibt die Zuführung von Wellen sowie das Spannen zwischen Spitzen.
Geltungsbereich: Ein konkreter Portallader als Automationsbeispiel, kein Beleg für beliebige Roboterbeladung. Greifer, Schnittstelle und Prozessbezug müssen im angebotenen Aufbau bestätigt werden; keine Modellwerte oder Sicherheitszusage übertragen. Abgerufen am 07.10.2026.
Anforderungsblatt für Schleifen mit Roboterbeladung
Beschreiben Sie den konkreten Auftrag. Unbekannte Angaben bleiben als offene Fragen erhalten.
- Wenige gezielte Fragen
- Klare CNC-Richtung
- Anfrage erst am Schluss
Vier Schnittstellen an der Schleifzelle
Orientierung, Spannung, Reinigung und Wiederanlauf am echten Aufbau prüfen.
- Auswahlkriterium
Eingang und Greifseite
Markieren Sie am tatsächlichen Rohteil, welche Seite der Greifer hält und wie Lage oder Verwechslung erkannt werden. Ein Wendeschritt oder eine Rückseitenübergabe bleibt sichtbar. Prüfen Sie den schlechtesten vorgesehenen Greifzustand, etwa eine Variante mit abweichender Auflage; keine Greifkraft wird hier ausgelegt.
- Auswahlkriterium
Übergabe an den Schleifbezug
Zeigen Sie, wann der Roboter hält, wann die Maschine spannt und wie eine bestätigte Übernahme festgestellt wird. STUDER beschreibt bei easyLoad einen konkreten Portallader mit Wellen zwischen Spitzen. Das illustriert einen zugeordneten Spannweg; es belegt weder Ihre Roboterkinematik noch die Eignung für jeden Schleifaufbau.
- Auswahlkriterium
Saubere Aufnahme, erreichbare Entnahme
Anhaftende Späne oder Rückstände können den vorgesehenen Bezug oder die Übergabe verändern. Legen Sie Reinigung und Zustandsprüfung vor der Aufnahme fest. Greifer, Spitzen beziehungsweise Futter und Schleifraum müssen in den tatsächlich benötigten Stellungen erreichbar sein. Schutz- und Sicherheitsfunktionen benötigen eine gesonderte qualifizierte Bewertung.
- Auswahlkriterium
Störung und Teilezustand
Was geschieht bei fehlendem Teil, nicht bestätigter Spannung oder unterbrochenem Zyklus? Vereinbaren Sie Zustände für ungeprüftes, fertig bearbeitetes und zurückgewiesenes Teil. Beim Wiederanlauf muss erkennbar sein, ob und welche Operation bereits erfolgt ist; die Seite erteilt keine Freigabe für unbeaufsichtigten Betrieb.
Übergabe, Schleifergebnis und Wiederanlauf getrennt zeigen
Jede Übergabe erhält eine erkennbare Bestätigung.
Eingang festlegen
Orientierung, Greifseite und Rohteilzustand markieren.
Aufnahme verfolgen
Halten, Spannen und bestätigte Übernahme zeigen.
Ergebnis zuordnen
Fertig-, ungeprüfte und zurückgewiesene Teile unterscheiden.
Wiederanlauf prüfen
Vereinbarte Unterbrechung mit geklärtem Teilezustand behandeln.
Die Übergabewege am gleichen Schleifteil vergleichen
Keine Variante erhält allein aus ihrem Namen eine Qualitäts- oder Sicherheitszusage.
Die drei Spalten werden an denselben Kriterien verglichen.
| Prüfkriterium | Manuell | Portallader | Roboter |
|---|---|---|---|
| Aufnahme | Bedienfolge | Modellbezogene Übergabe | Greifer und Bewegungsweg |
| Bezug | Spannzustand | Übernahme bestätigt | Übernahme bestätigt |
| Reinigung | Im Bedienablauf | Vor Aufnahme zugeordnet | Vor Aufnahme zugeordnet |
| Unterbrechung | Teilstatus erklären | Laderzustand klären | Zellenzustand klären |
| Ergebnis | Schleifmerkmale prüfen | Schleifmerkmale prüfen | Schleifmerkmale prüfen |
Die Tabelle beschreibt Prüfrichtungen. Sie enthält keine gemessenen Maschinenleistungen.
Manuell, mit Portallader oder mit Roboter zuführen?
Das gemeinsame Ziel ist eine bestätigte Aufnahme; der Übergabeweg unterscheidet sich.
Manuell beladen
Vorgesehene Aufnahme unter festgelegtem Bedienablauf prüfen.
- Geeignet für
- Überschaubare Varianten oder Versuchsbetrieb
- Stärke
- Bezug und Teilzustand direkt zeigen
- Grenze
- Bedien- und Prozessablauf festlegen
- Aufwand
- Spannmittel, Zugänglichkeit und Bedienaufwand
- Ablauf
- Keine automatische Übergabe vorausgesetzt
Mit Portallader beladen
Zugeordneten Lader und begrenzten Teileweg prüfen.
- Geeignet für
- Passendes Modell und definierte Teilefamilie
- Stärke
- Wiederkehrenden Übergabepfad untersuchen
- Grenze
- Bewegung und Aufnahme modellbezogen
- Aufwand
- Lader, Teilemagazin und Schnittstelle
- Ablauf
- Eingangs- und Ablagezustand zuordnen
Mit Roboter beladen
Greiflage, Bewegung und Maschinenschnittstelle prüfen.
- Geeignet für
- Bestätigte Zelle mit benötigten Übergaben
- Stärke
- Variantenweg konkret gestalten
- Grenze
- Kalibrierung, Greifer und Zustände klären
- Aufwand
- Roboterintegration und Variantenprüfung
- Ablauf
- Störung und Wiederanlauf definieren
Die Zelle braucht Zustände und einen Störungsweg
Greifer und Maschinenschnittstelle sind Teil des Lieferumfangs.
Diese Positionen gehören zur Gesamtrechnung
- Greifer, Orientierung und variantenabhängige Ablage
- Maschinenschnittstelle und bestätigte Übergabezustände
- Reinigung von Greif- und Spannstellen
- Störungsablauf, Wiederanlauf und getrennte Ergebnisprüfung
Diese Abkürzungen vermeiden
- Portalbeispiel als Roboterfreigabe verwenden
- Teilefluss mit Schleifqualität gleichsetzen
- Teil nach Abbruch ohne geklärten Bearbeitungsstand ablegen
Wann die Übergabe beschrieben ist
Greifer und Teilezustand müssen der vorgesehenen Variante folgen.
- Wiederkehrende Teile mit eindeutigem Aufnahme- und Schleifbezug.
- Ein konkret angebotenes Robotersystem mit bestätigter Maschinenschnittstelle.
- Aus einem Roboterangebot kombinierte Dreh-/Schleifbearbeitung ableiten.
- Nach Störung weiterlaufen, ohne den Teilezustand zu klären.
Fragen zur Beladung und Prozessgrenze
Automationsbeispiel und eigene Konfiguration werden getrennt beurteilt.
Belegt die STUDER-Quelle meine Roboterbeladung?+
Nein. Sie beschreibt easyLoad als konkreten Portallader mit bestimmten Maschinen und einem Spannweg zwischen Spitzen. Ihre Roboterlösung braucht eine eigene Bestätigung von Greifer, Bezug und Schnittstelle.
Ist damit Drehen und Schleifen in einer Zelle abgedeckt?+
Nur wenn dieser zusätzliche Aufbau und die vollständige Folge ausdrücklich angeboten und geprüft sind. Aus dem Beladethema folgt kein weiterer Bearbeitungsprozess.
Was soll der Abnahmeversuch zeigen?+
Eine vollständige Übergabe, das vereinbarte Schleifergebnis und einen vorbereiteten Unterbrechungs-/Wiederanlaufablauf mit eindeutigem Teilezustand. Art und Durchführung solcher Tests werden vorab qualifiziert festgelegt.
Den tatsächlichen Teileweg der Schleifzelle erfassen
Das freie Blatt zeigt offene Übergaben vor einem optionalen Anbieterkontakt.
Zellenblatt öffnen- Konkrete Schnittstelle
- Freies Zellenblatt
- Keine Betriebsfreigabe